
Trang chủ / Tin tức / Tin tức trong ngành / Cách chọn động cơ bánh răng DC phù hợp cho các ứng dụng chạy bằng pin

 ngôn ngữ
Công nghiệp ứng dụng
Agv
Robot tự động
Cắt laser
Sắp xếp hậu cần
Trạm năng lượng quang điện
Thiết bị y tế
Cách chọn động cơ bánh răng DC phù hợp cho các ứng dụng chạy bằng pin
Một phương tiện được dẫn hướng tự động phải hoàn thành ca làm việc kéo dài 8 giờ trên bộ 48 V là một vấn đề kỹ thuật khác với một máy bơm y tế di động quay vòng vài phút mỗi ngày. Việc chọn động cơ hộp số DC phù hợp cho các ứng dụng chạy bằng pin sẽ quyết định thời gian chạy, biên độ ngừng hoạt động và tuổi thọ sử dụng trước khi có bất kỳ sự điều chỉnh phần mềm nào có thể trợ giúp. Động cơ bánh răng DC kết hợp động cơ DC nam châm vĩnh cửu với hộp số giảm tốc tích hợp giúp tăng mô-men xoắn đầu ra và giảm tốc độ đầu ra theo một tỷ lệ cố định; trong thiết bị pin, thiết kế tương tự có sẵn ở các phiên bản có chổi than và không chổi than trên các cuộn dây 12 V, 24 V và 48 V.
Cách chọn mô-men xoắn và tốc độ động cơ bánh răng DC phù hợp đầu tiên
Mô-men xoắn và tốc độ đầu ra xác định động cơ chứ không phải công suất danh mục. Đo tải mà bộ truyền động thực sự di chuyển: mô-men xoắn chạy ở bánh xe hoặc trục chính, mô-men xoắn khi khởi động và tốc độ tối đa mà máy cần. Tỷ số hộp số sau đó liên hệ các giá trị đó với trục động cơ. Khi tải yêu cầu 12 Nm tại 200 vòng/phút và mức giảm là 10:1, động cơ phải giữ 1,2 Nm tại 2000 vòng/phút, tức là công suất cơ học khoảng 250 W trước khi bộ điều khiển bị mất.
Thêm khoảng trống 15-20 phần trăm vào ước tính đầu tiên về điện trở cuộn dây, độ võng của pin và ma sát hộp số. Quy tắc thực tế là P = T x n / 9,55, trong đó P là công suất cơ học tính bằng watt, T là mô-men xoắn tính bằng Nm và n là tốc độ tính bằng vòng/phút. Để biết ví dụ hoạt động với các trường hợp tải khác nhau, hãy xem hướng dẫn từng bước của chúng tôi về tính toán mô-men xoắn cho động cơ bánh răng.
Khớp cuộn dây động cơ DC Gear với điện áp pin
Điện áp pin quyết định dòng động cơ nào đủ điều kiện trước khi bắt đầu so sánh hiệu suất. Một cuộn dây động cơ chạy với điện áp 48 V trên bộ 24 V cung cấp khoảng một phần tư công suất định mức vì công suất tỉ lệ với bình phương của tỷ số điện áp. Trước tiên, hãy cố định điện áp gói: 12 V cho các dụng cụ cầm tay nhẹ, 24 V cho bộ truyền động AGV nhỏ gọn và cột nâng, 48 V cho nền tảng hậu cần công suất cao hơn, nơi việc tiết kiệm dòng điện là quan trọng nhất.
| Kiến trúc | Hiện tại ở 250 W | Gia đình xe máy | Tác động dây điện |
| 12 V | 20,8 A | chải 90-120 W | Dây dẫn nặng, cầu chì 30 A |
| 24 V | 10,4 A | Chải 90-250 W, BLDC | Cáp tiêu chuẩn, 20-50 A BMS |
| 48 V | 5,2 A | BLDC 120 W trở lên | Dây dẫn mỏng, sạc nhanh |
Mỗi 250 W tải liên tục có giá khoảng 5,2 A trên bus 48 V, 10,4 A trên bus 24 V và 20,8 A trên bus 12 V. Hệ thống dây điện hạ thế nhanh chóng trở nên đắt đỏ.
Sau khi cố định điện áp gói, kiểm tra cuộn dây theo đường cong phóng điện hoàn toàn. Một gói lithium 24 V có thể ở mức dưới 21 V ở trạng thái sạc 20% khi có tải và cuộn dây vẫn phải tạo ra mô-men xoắn hữu ích ở điện áp đó. Dòng động cơ bánh răng không chổi than điện áp thấp của chúng tôi được trang bị chính xác cho phạm vi hoạt động này.
 Động cơ bánh răng DC không chổi than 24V cho các ứng dụng pin điện áp thấp Động cơ bánh răng không chổi than 24V này được quấn để duy trì mô-men xoắn trên đường cong phóng điện hoàn toàn của gói lithium, phù hợp với các hệ thống chạy bằng pin. Công suất định mức 25-400W ở tốc độ 3000 vòng/phút với mô-men xoắn 0,08 N·m, nó mang lại hiệu suất 85-92%, kéo dài thời gian chạy so với các lựa chọn thay thế chổi than. Xem sản phẩm →
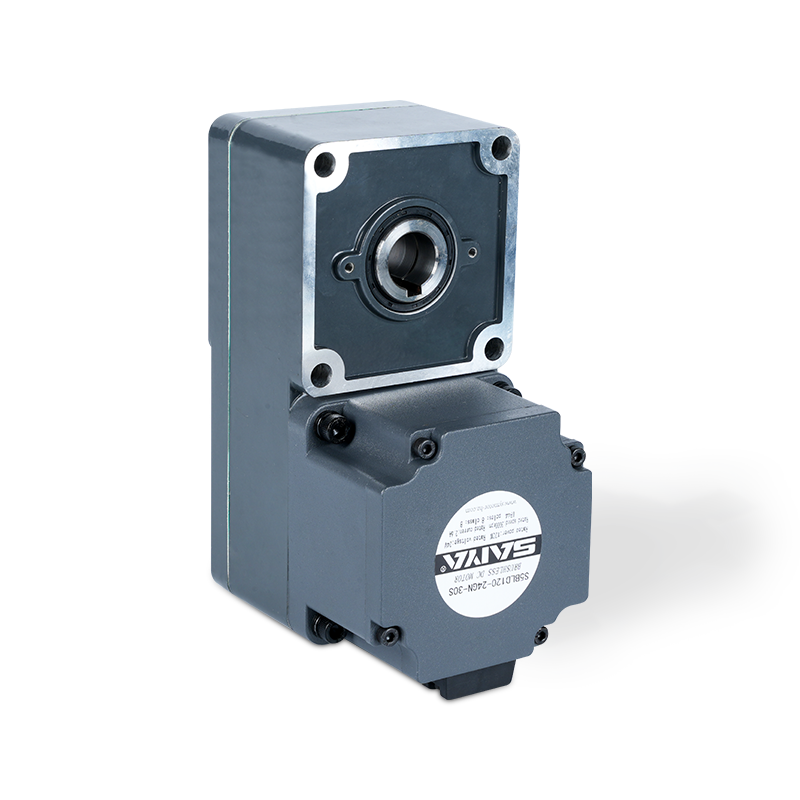 Động cơ bánh răng không chổi than 48V với dải mô-men xoắn cao hơn Đối với các bộ pin có điện áp cao hơn, động cơ bánh răng không chổi than 48V này cung cấp mô-men xoắn 0,2-1,27 N·m trên 25-400W, duy trì hiệu suất trong phạm vi hoạt động. Thiết kế không chổi than của nó giúp giảm thiểu việc bảo trì và tiếng ồn, lý tưởng cho hệ thống truyền động tự động hóa và xe điện. Xem sản phẩm →
Động cơ bánh răng DC không chổi than và không chổi than: Thời gian chạy pin được quyết định ở đâu
Động cơ bánh răng DC không chổi than trả lại nhiều năng lượng hơn từ cùng một loại pin vì hiệu suất của chúng duy trì trong phạm vi hoạt động. Động cơ bánh răng DC có chổi than thường đạt mức tối đa từ 70% đến 80%, trong khi thiết kế không chổi than đạt 85-92% ở cùng kích thước khung. Trên gói 100 Wh, động cơ có hiệu suất 90% sẽ cung cấp khoảng 90 Wh cho tải; một động cơ chổi than hiệu suất 72% cung cấp 72 Wh, khoảng cách thời gian chạy 18-20% trước khi tính đến tổn thất truyền động.
Động cơ bánh răng DC chải
Chi phí bộ điều khiển thấp hơn và khả năng đảo chiều đơn giản làm cho bộ phận chải trở nên hấp dẫn đối với các công cụ sử dụng pin chu kỳ ngắn. Chổi than bị mòn, tạo ra bụi và hiệu suất giảm mạnh khi tải một phần.
Động cơ bánh răng DC không chổi than
Hiệu suất cao hơn, tuổi thọ dài hơn, EMI thấp hơn và hoạt động không có cảm biến yên tĩnh phù hợp với chuyển động liên tục, chạy bằng pin. Chi phí trả trước cao hơn và bắt buộc phải có bộ điều khiển.
Xu hướng hiệu suất điển hình của động cơ bánh răng DC 40-120 W trong phạm vi 24-48 V.
Trong chuyển động chạy bằng pin, hiệu suất không phải là phần thưởng trên bảng dữ liệu. Khoảng cách hiệu suất 15 điểm sẽ khiến nhiệt bên trong vỏ tăng thêm khoảng 30% và thời gian chạy ít hơn 15-20% ở cùng một tải.
Chọn hộp số theo loại tải và điều kiện sốc
Giai đoạn giảm tốc chuyển đổi một động cơ nhanh, mô-men xoắn thấp thành mô-men xoắn mà ứng dụng cần, nhưng loại hộp số quyết định lượng mô-men xoắn đó tồn tại và giai đoạn này kéo dài bao lâu. Hộp số hành tinh phân phối tải trên một số bánh răng hành tinh, giúp tăng mật độ mô-men xoắn, giảm phản ứng ngược và cải thiện khả năng tải xuyên tâm so với giai đoạn thúc đẩy song song có cùng đường kính. Các bộ phận hành tinh góc vuông tiết kiệm không gian trong các bộ phận lái và nâng nhưng lại bổ sung thêm một giai đoạn côn hoặc trục vít với chi phí hiệu quả riêng.
| Loại hộp số | Phản ứng dữ dội | Tải xuyên tâm | Hiệu quả từng giai đoạn | Sử dụng pin tốt nhất |
| Thúc đẩy, song song | 0,5-1,0 độ | Hạ xuống | 97-98% | Thiết bị truyền động nhẹ, sốc thấp |
| hành tinh | 0,3-0,8 độ | Cao hơn | 95-97% | Dẫn động AGV, nâng hạ, chống sốc |
| Góc vuông | 0,5-1,5 độ | Trung bình | 90-95% | Tay lái nhỏ gọn, thang máy |
Các rô-bốt và AGV chạy bằng pin tích lũy hàng nghìn chu kỳ khởi động-dừng và đảo chiều trong mỗi ca, do đó khả năng chống sốc quan trọng hơn mô-men xoắn cao nhất trong bảng dữ liệu. Hộp số hành tinh có độ phản ứng ngược dưới 0,8 độ cũng giữ cho việc định vị có thể lặp lại khi động cơ chạy ở chế độ điều khiển tốc độ hoặc vị trí. Động cơ bánh răng hành tinh không chổi than 42 mm nhỏ gọn là điểm khởi đầu thiết thực cho rô-bốt chạy pin công suất trung bình.
Trong chế tạo robot dùng pin, mức độ sốc của hộp số quyết định tuổi thọ sử dụng nhiều hơn số mô-men xoắn cực đại của động cơ. Một bệ hành tinh có phản ứng ngược dưới 0,8 độ duy trì khả năng lặp lại định vị qua hàng nghìn chu kỳ.
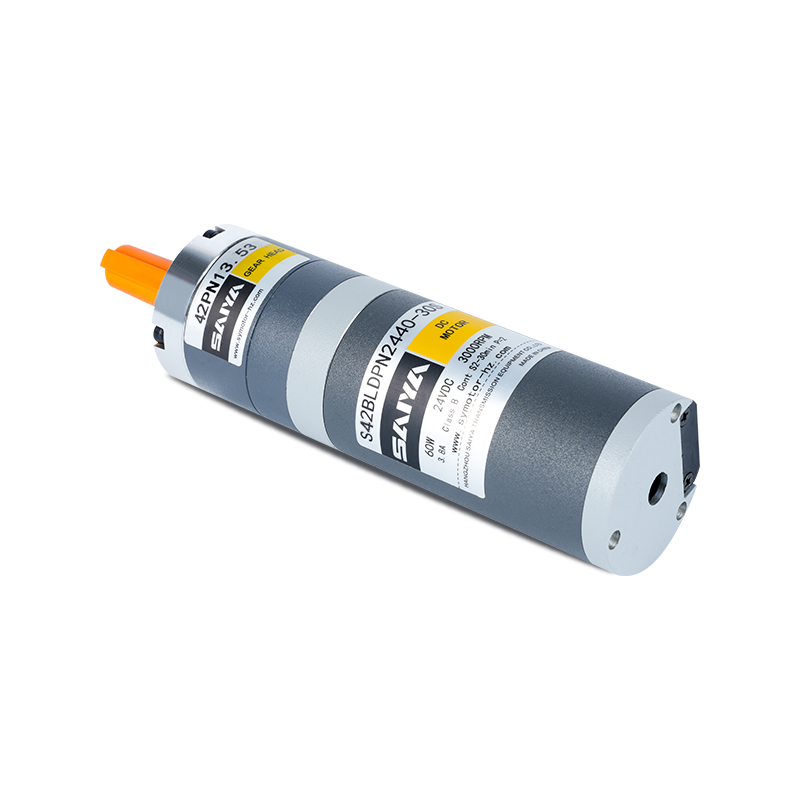 Động cơ bánh răng hành tinh không chổi than 42mm với tỷ lệ giảm rộng Động cơ hành tinh không chổi than 42mm nhỏ gọn này cung cấp tỷ lệ giảm từ 3,7 đến 307,54, cho phép kiểm soát tốc độ và mô-men xoắn chính xác cho robot và AGV. Với mô-men xoắn định mức 0,048 N·m và độ phản ứng ngược thấp, nó phù hợp với các chu trình khởi động-dừng và chuyển động được điều khiển theo vị trí. Xem sản phẩm →
Xác minh chu kỳ nhiệm vụ, tăng nhiệt độ và môi trường thực
Một động cơ được xếp hạng cho hoạt động liên tục S1 ở nhiệt độ môi trường xung quanh 40°C sẽ giảm hoạt động bên trong vỏ pin kín đạt tới 55°C. Hầu hết các bộ truyền động chạy bằng pin đều chạy ở chế độ làm việc gián đoạn S2 hoặc S3 và định mức xác định thời gian có thể giữ toàn bộ mô-men xoắn trước khi cuộn dây vượt quá giới hạn cấp cách điện. Xác nhận lớp cách điện, điển hình là Lớp F ở 155°C và mức tăng nhiệt độ cho phép trên biểu dữ liệu.
Động cơ DC nam châm vĩnh cửu chạy ở tốc độ không tải tỷ lệ với điện áp và phát triển mô men xoắn tỷ lệ với dòng điện. Độ võng của pin sẽ ghi lại cả hai giá trị trong thời gian thực.
Khi gói 24 V giảm xuống còn 21 V ở trạng thái sạc 20%, tốc độ và mô-men xoắn khả dụng giảm khoảng 12%. Chỉ định động cơ ở đầu dưới của đường cong phóng điện thay vì điện áp nghỉ và ghi lại dòng điện rôto bị khóa cũng như dòng điện định mức vì cả kích thước đầu nối truyền động và cầu chì.
85-92% Hiệu suất cao nhất không chổi than điển hình
20,8 đến 5,2 A Dòng điện cho 250 W từ 12 V đến 48 V
10.000-20.000 giờ không chổi than service life in continuous duty
10:1 Ví dụ về tỷ số truyền, đầu ra 0,3 đến 3,0 Nm
Danh sách kiểm tra lựa chọn chạy bằng pin cho động cơ bánh răng DC
Sử dụng trình tự này khi so sánh báo giá hoặc xem xét đề xuất của nhà cung cấp. Nó phát hiện hầu hết các lỗi về kích thước và khả năng tương thích trước khi tạo nguyên mẫu.
- Chuyển đổi mômen tải đang chạy và tốc độ tối đa thành giá trị trục động cơ bằng tỷ số hộp số, sau đó thêm khoảng không 15-20%.
- Khóa cấu trúc pin và xác nhận cuộn dây động cơ khớp với đầu dưới của đường cong xả.
- Chọn không chổi than khi thời gian chạy, tiếng ồn hoặc tuổi thọ vận hành quyết định thông số kỹ thuật; chọn chải khi chi phí đầu tiên và bộ điều khiển đơn giản quan trọng hơn.
- Chọn hộp số có khả năng chịu tải va đập và hướng tâm mà không cần sử dụng động cơ lớn hơn.
- Xác minh chu kỳ làm việc theo cấp nhiệt động cơ ở môi trường xung quanh vỏ thực tế.
Nếu yêu cầu vẫn chưa rõ ràng sau những lần kiểm tra này, hãy chia sẻ cấu hình tải và thông số kỹ thuật của pin với nhóm kỹ thuật của chúng tôi để đánh giá thông số kỹ thuật của động cơ trước khi chế tạo dụng cụ hoặc lấy mẫu.
Câu hỏi thường gặp về động cơ bánh răng DC chạy bằng pin
Sai lầm phổ biến nhất trong việc lựa chọn động cơ bánh răng DC cho thiết bị ắc quy là gì?
Định cỡ bằng mô-men xoắn cực đại thay vì tải liên tục. Thời gian khởi động cao nhất trong thời gian ngắn có thể được xử lý bằng khối nhiệt và hộp số lớn hơn một chút, nhưng hoạt động liên tục gần mô-men xoắn ngừng hoạt động sẽ vượt qua giới hạn nhiệt, rút ngắn tuổi thọ chổi than và tiêu hao pin nhanh hơn ước tính về thời gian chạy.
Động cơ bánh răng DC không chổi than sẽ chạy trên cùng một loại pin trong bao lâu?
Chạy quy mô thời gian gần như trực tiếp với hiệu quả trung bình. Ở mức 85-92% không chổi than so với 70-80% có chổi than, thời gian hoạt động của cùng một gói sẽ tăng thêm 12-20%, cộng với lượng nhiệt thải ít hơn bên trong vỏ pin kín.
Tôi nên chọn động cơ 24 V hay 48 V cho biến tần AGV?
Sử dụng 24 V cho các AGV nhỏ gọn có công suất lên tới khoảng 250 W trong đó BMS và hệ thống cáp vẫn còn nhỏ. Di chuyển đến 48 V trên khoảng 250 W để giảm một nửa dòng điện, thu nhỏ kích thước dây dẫn và đơn giản hóa việc quản lý pin có công suất cao hơn.
Tôi có cần hộp số hành tinh cho ứng dụng chạy bằng pin không?
Các giai đoạn hành tinh là mặc định an toàn hơn cho các ứng dụng ắc quy khởi động-dừng, lùi và tải sốc vì chúng phân phối tải trên nhiều bánh răng. Nếu hoạt động trơn tru và liên tục, động cơ hộp số trục song song ở tỷ số thấp hơn có thể tiết kiệm chi phí hơn.
Sản phẩm liên quan
-
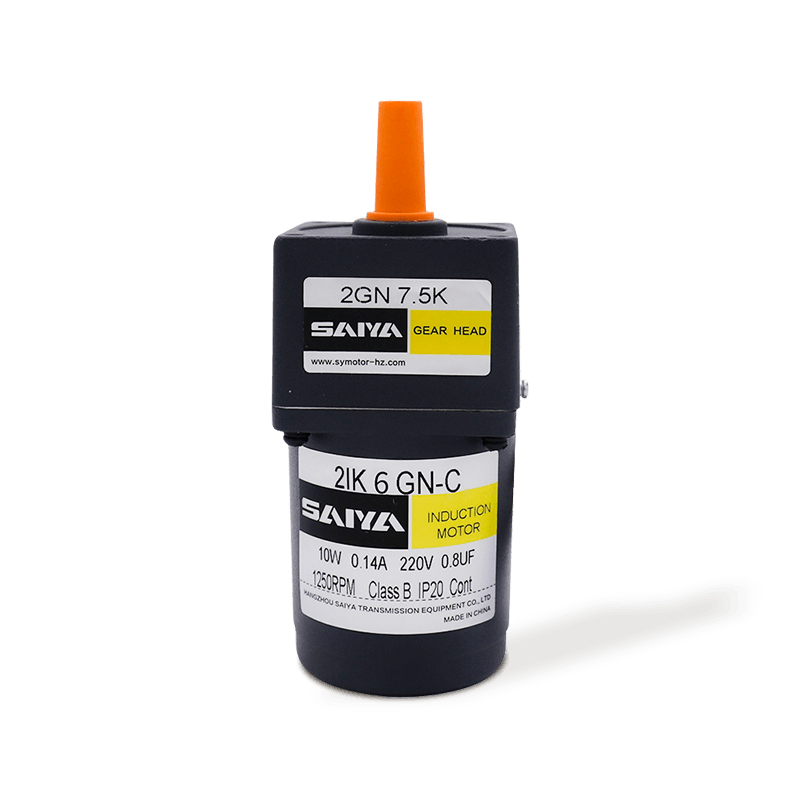
Động cơ bánh răng AC cảm ứng 6W này là một động cơ nhỏ hiệu quả, nhỏ gọn và đáng tin cậy phù hợp cho một loạt các ứng dụng công nghiệp và hộ gia đình. Khung bảo vệ 60mm x 60mm giúp bạn dễ dàng cài ...
Xem chi tiết -
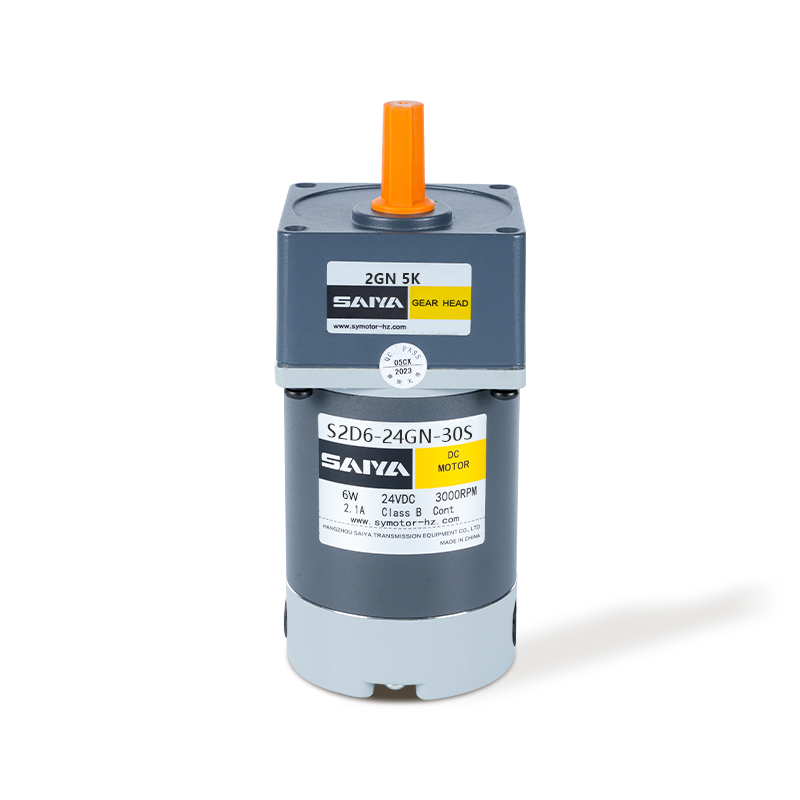
Động cơ GBear DC Bàn chải 6W được thiết kế cho hiệu quả và tính linh hoạt, phù hợp cho các ứng dụng khác nhau. Với kích thước khung nhỏ gọn là 60mm x 60mm, nó phù hợp với không gian chặt chẽ. Động ...
Xem chi tiết -
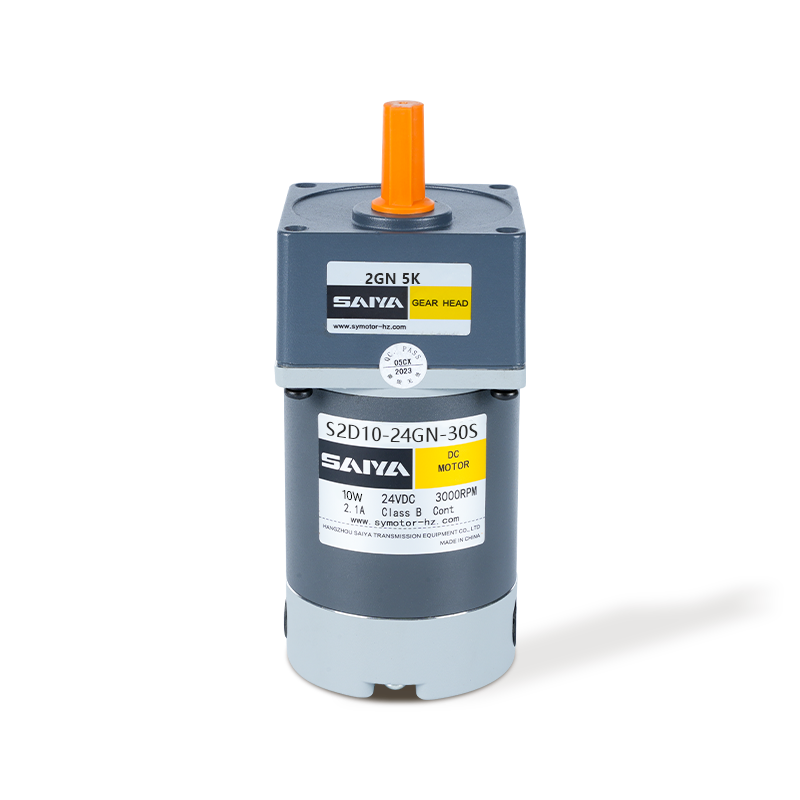
Động cơ Gear DC Brush DC 10W cung cấp hiệu suất và khả năng thích ứng cao, cho một loạt các ứng dụng công nghiệp và sở thích. Với kích thước khung là 60mm x 60mm, động cơ này được thiết kế để phù h...
Xem chi tiết -
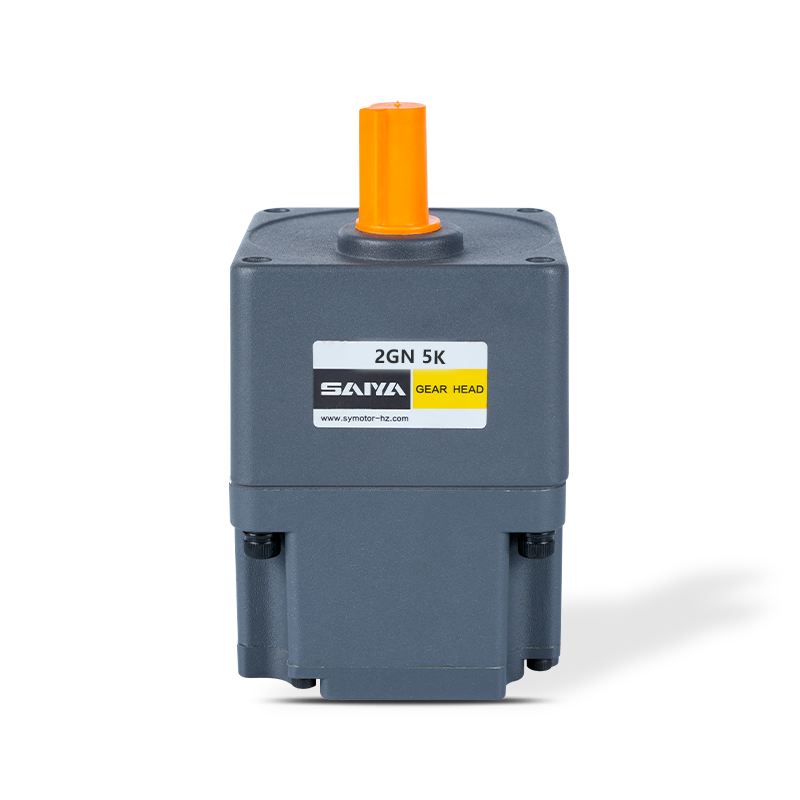
Động cơ bánh răng không chổi than 24V là một động cơ linh hoạt và hiệu quả được thiết kế cho một loạt các ứng dụng. Với kích thước dao động từ 60mm x 60mm đến 104mm x 104mm, động cơ này có thể phù ...
Xem chi tiết -
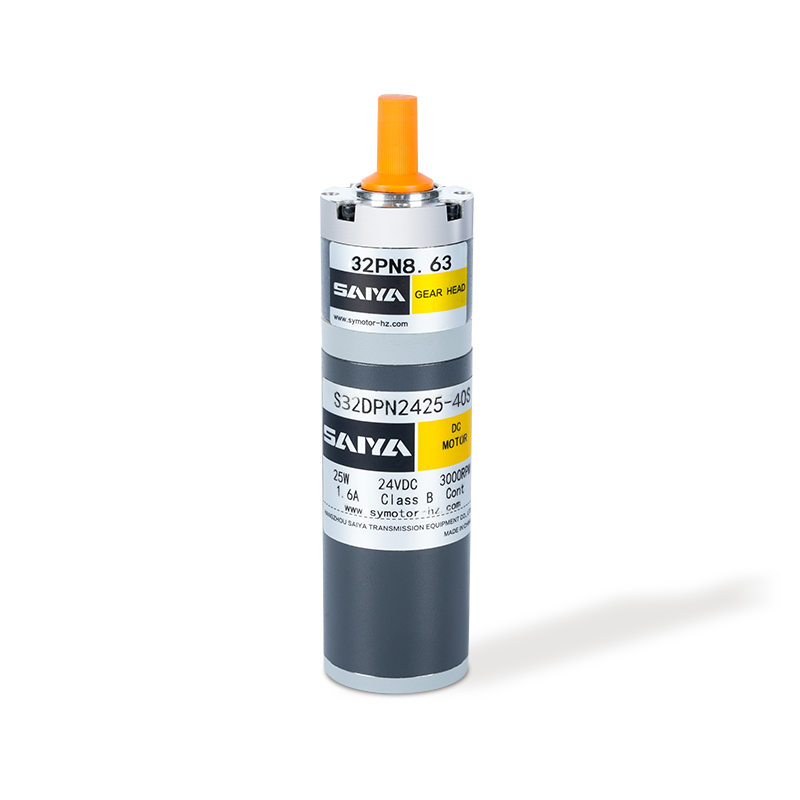
Động cơ bánh răng hành tinh được chải 32mm là một giải pháp nhỏ gọn và hiệu quả được thiết kế cho các ứng dụng khác nhau yêu cầu mô -men xoắn cao và điều khiển chính xác. Với đường kính 32mm, động ...
Xem chi tiết -
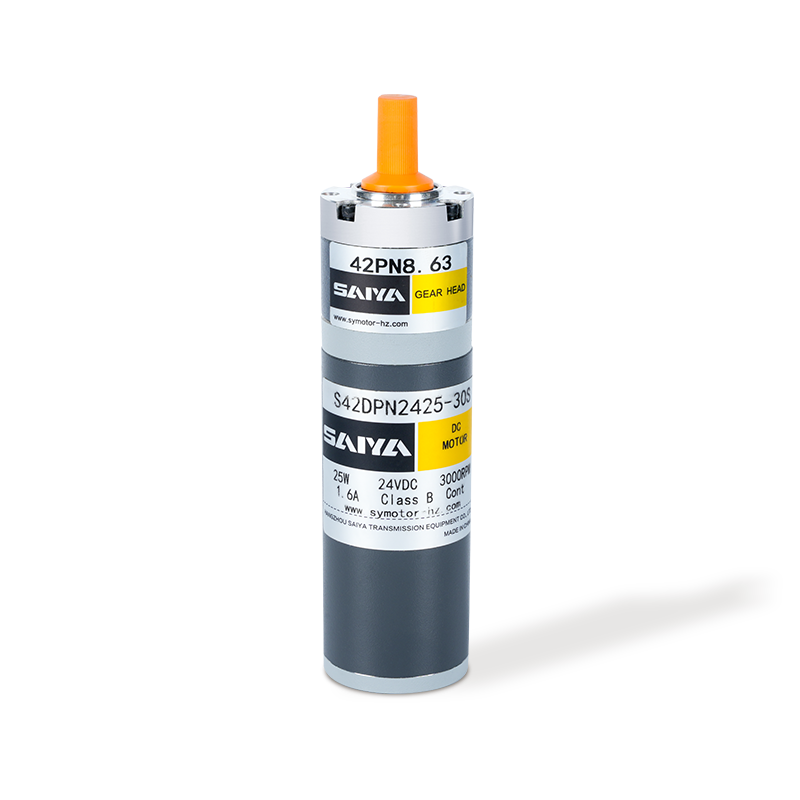
Động cơ bánh răng hành tinh 42mm là một thành phần linh hoạt và hiệu quả được sử dụng rộng rãi trong các ứng dụng khác nhau yêu cầu mô -men xoắn chính xác và điều khiển tốc độ. Với dòng điện được đ...
Xem chi tiết -
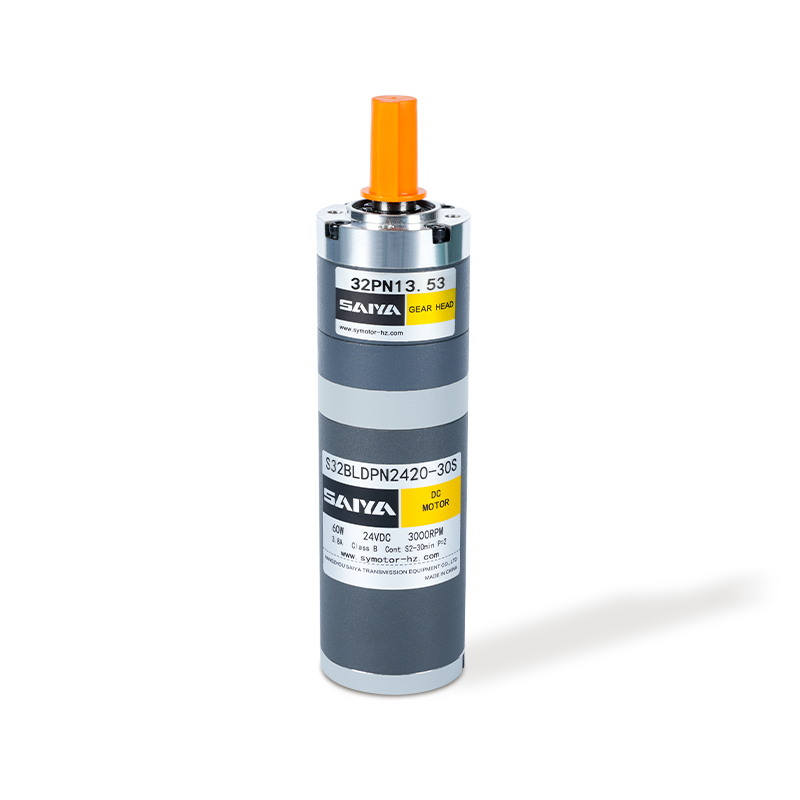
Động cơ bánh răng hành tinh không chổi than 32mm là một giải pháp nhỏ gọn, hiệu suất cao, lý tưởng cho các ứng dụng đòi hỏi hiệu quả và độ tin cậy. Hoạt động ở điện áp định mức 24V và tiêu thụ 20W ...
Xem chi tiết -
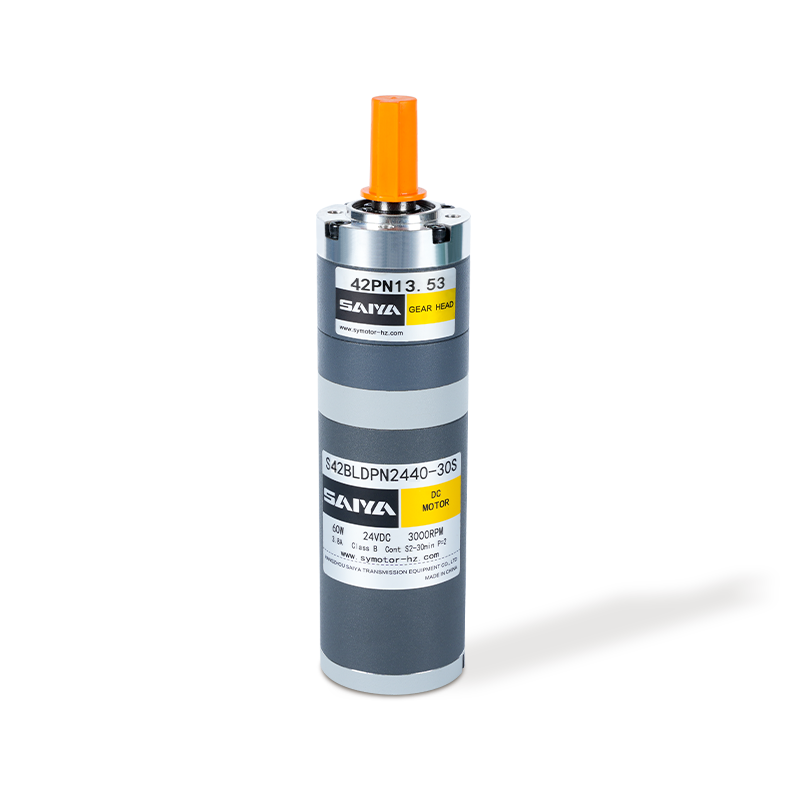
Động cơ hành tinh không chổi than 42mm là một sản phẩm động cơ hiệu quả cao được sử dụng rộng rãi trong các kịch bản khác nhau cần truyền chính xác. Dòng điện được xếp hạng của động cơ này là 1,3a ...
Xem chi tiết -
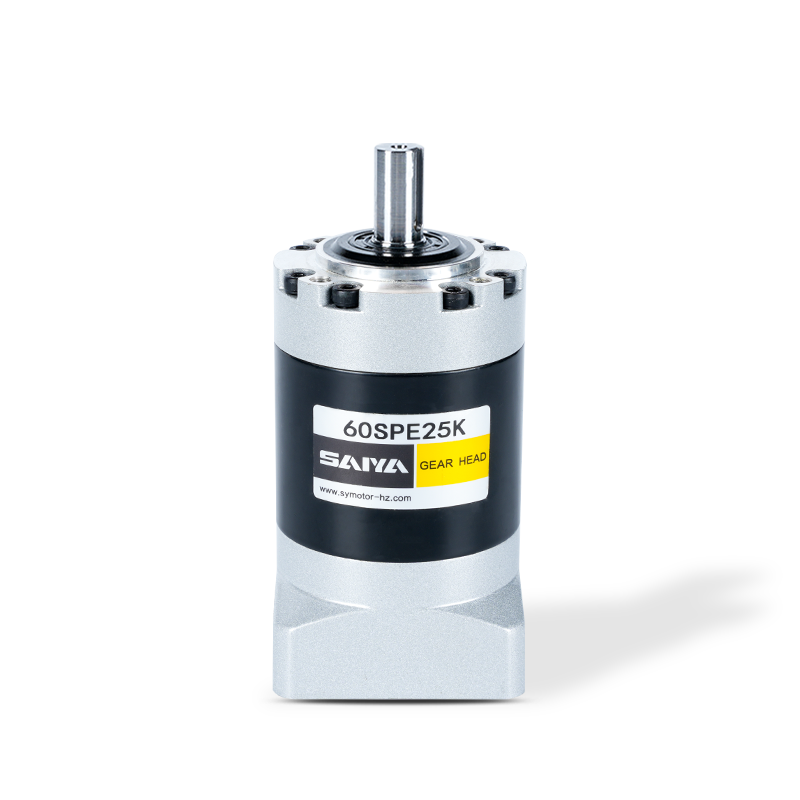
Hộp số SPE Series, phạm vi kích thước mặt bích với các mô hình 40, 60, 80, 120 và 160, được thiết kế để cung cấp các giải pháp truyền năng lượng hiệu quả và mạnh mẽ. Các hộp số này có mặt bích đầu ...
Xem chi tiết -
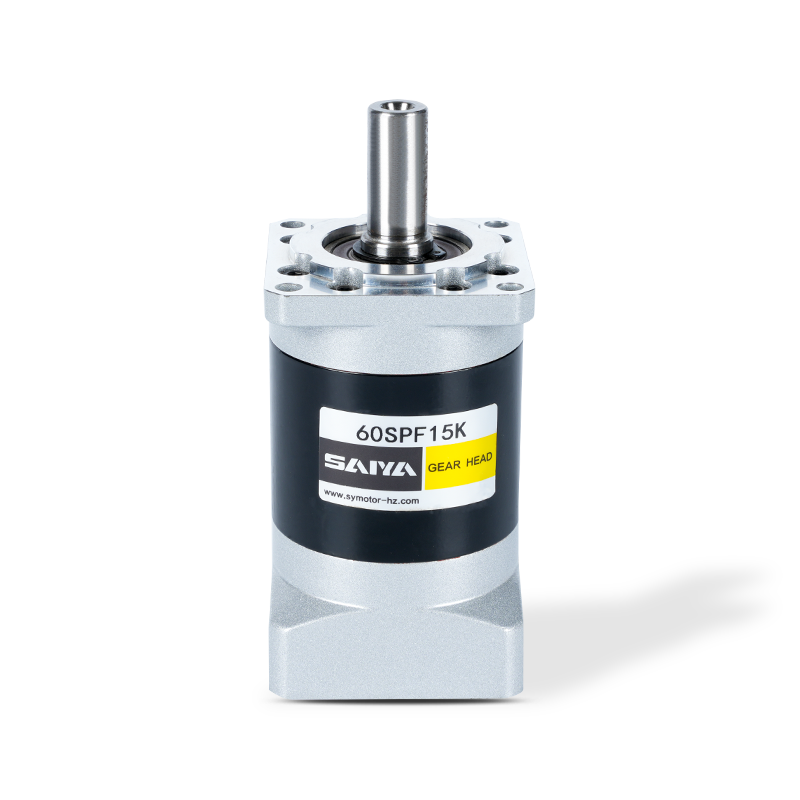
Sê -ri SPF có mặt bích đầu ra vuông, kích thước có sức chứa từ 40mm đến 160mm. Những mặt bích này được thiết kế để vượt trội trong các ứng dụng công nghiệp khác nhau, cung cấp hiệu suất đáng tin cậ...
Xem chi tiết -
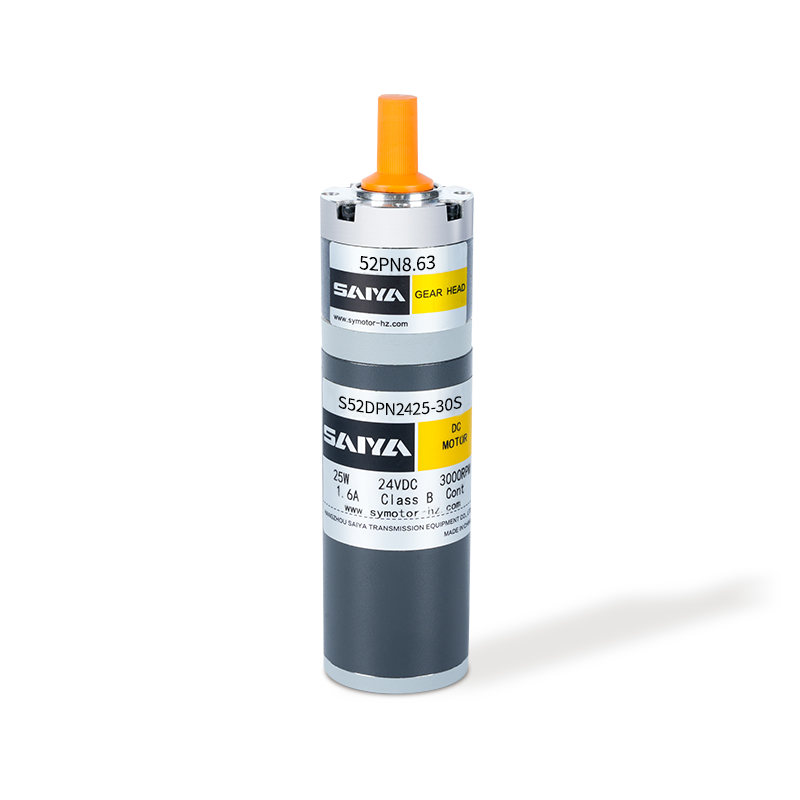
Động cơ bánh răng hành tinh được chải 52mm là một giải pháp nhỏ gọn và hiệu quả được thiết kế cho các ứng dụng khác nhau yêu cầu mô -men xoắn cao và điều khiển chính xác. Với đường kính 52mm, động ...
Xem chi tiết -
Động cơ bánh răng hành tinh 62mm là một thành phần linh hoạt và hiệu quả được sử dụng rộng rãi trong các ứng dụng khác nhau yêu cầu mô -men xoắn chính xác và điều khiển tốc độ. Với dòng điện được đ...
Xem chi tiết
Chi tiết liên lạc
- TEL: 0086-0571-86951513/86951543
- Fax: 0086-571-86040769
- E-mail: [email protected] / [email protected] / [email protected]
- Văn phòng: Công ty TNHH Thiết bị Transmisson Hàng Châu Saiya
- Office Address: Phòng 2201, Tòa nhà Wanyin, Thành phố Hàng Châu, tỉnh Chiết Giang
- Nhà máy: Công ty TNHH Sản xuất thông minh của Chiết Giang Saiya, Ltd.
- Factory Address: Tòa nhà số 35, Khu công nghiệp Yunhe Zhigu công nghệ cao Zhongnan, Town Town, Hạt Deqing, Thành phố Huzhou, Chiết Giang, Trung Quốc
Liên kết nhanh
SẢN PHẨM
Nếu bạn đang lo lắng
Trong các sản phẩm của chúng tôi,
Vui lòng tham khảo ý kiến của chúng tôi
Copyright © Công ty TNHH Sản xuất thông minh của Zhejiang Saiya. All Rights Reserved.
Nhà cung cấp động cơ giảm thiết bị tùy chỉnh
